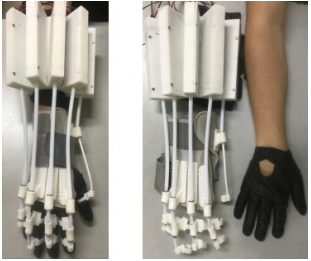
手作为人体最复杂的器官之一,手部关节自由度多、结构复杂,是人与外界物质互动的主要器官,每天需要完成大量抓握、拿取等动作,在日常生活中占有难以替代的地位。该机器人主要针对脑损伤后手的康复训练问题,引入机器人进行智能化康复训练。 手外骨骼康复机器人
>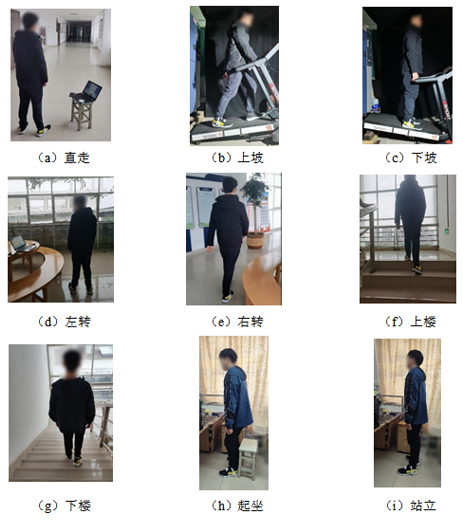
该系统用于检测行走过程中,足底压力变化,为脑损伤后康复、人体运动模式识别、足部疾病预测等提供数据。系统架构:足底压力测量:健康男女与脑卒中患者直行模式足底压强云图成年男女性足底压强峰值分布云图(直行)运动模式识别:
>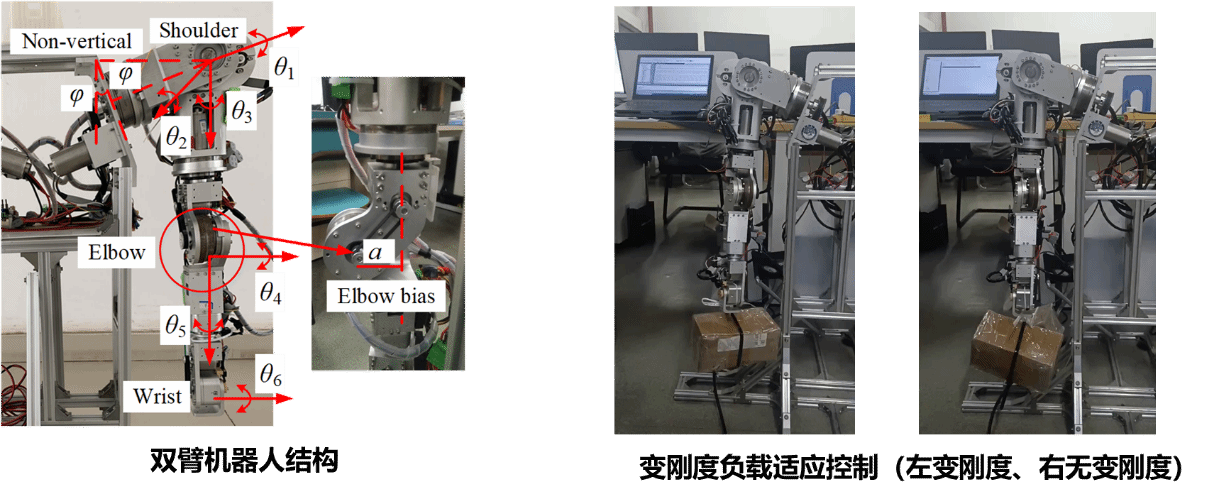
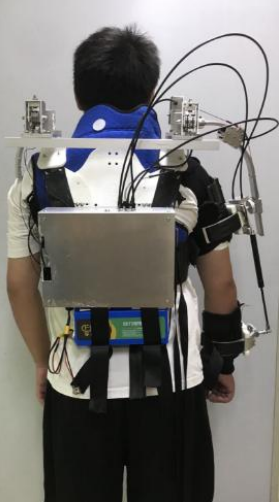
针对脑损伤后引起的瘫痪患者,结合临床康复医学进行开发的上肢康复机器人,用于智能化康复,提高康复效果。本课题解决了上肢外骨骼机器人存在的运动兼容性、工作空间限制、机械系统奇点、重量较重、不适和错位、不能完全替代患者关节运动功能,对患者自身运动能力有一定要求等一系列难题。上肢康复外骨骼机器人穿戴结果上肢单侧外骨骼机器人运动部件总重量约1.8Kg,控制箱重量约4.5Kg,电池重量约2.5Kg。主要实现肩关节运动及参数:...
>
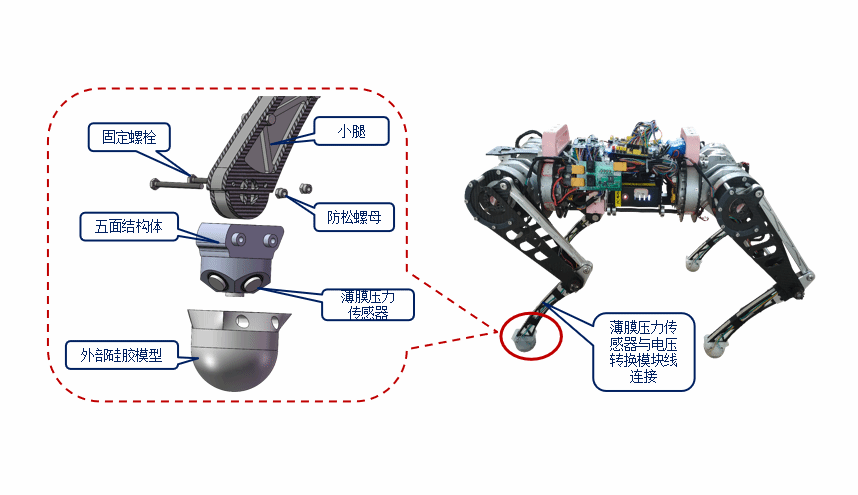
开展四足机器人在非结构地形、易滑移地面、可形变地面、动态地面下的运动控制研究,研制足端三维力传感器全方位感知足端受力与接触面状态。自主搭建的四足机器人及足端传感器应用
>