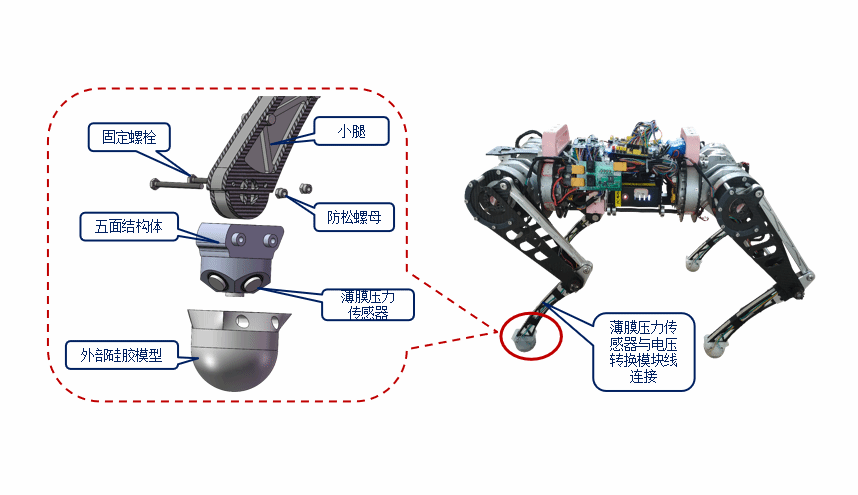
开展四足机器人在非结构地形、易滑移地面、可形变地面、动态地面下的运动控制研究,研制足端三维力传感器全方位感知足端受力与接触面状态。
自主搭建的四足机器人及足端传感器应用
地址:江西省南昌市红谷滩区学府大道999号南昌大学 联系电话:15385190603 版权所有@南昌大学机器人研究所
实验室概况 新闻公告 研究队伍 科学研究 联系方式